Robotics Has Been Stuck for 70 Years — Deepak Pathak, Skild AI(在新分頁開啟原站)
探討機器人技術近 70 年未突破的困境,並介紹 Skild AI 如何透過 AI 解決此問題。
2.1 萬次觀看
※ 摘要僅根據標題與說明
Robotics & Embodied AI ・ 67 筆內容
把模型裝進機器人與自駕車。
也叫做:機器人、机器人、robotics、robot、具身智慧、具身智能、embodied AI、humanoid、人形機器人、自動駕駛、自动驾驶、autonomous driving
依相關、人氣、新鮮度綜合排序;站長推薦的加成
探討機器人技術近 70 年未突破的困境,並介紹 Skild AI 如何透過 AI 解決此問題。
※ 摘要僅根據標題與說明
MIT 媒體實驗室 Cyrus Clarke 將 AI 具象化為一個可互動的機器人,透過影片讓讀者體驗 AI 如何思考與行動。
※ 摘要僅根據標題與說明
Armen Aghajanyan 探討從視覺語言模型到具身智慧的演進,介紹如何打造能自主行動的 AI 實體。
※ 摘要僅根據標題與說明
Jason Ma 解釋了為何機器人演示容易,但實際應用中的可靠性卻極難達成。
※ 摘要僅根據標題與說明
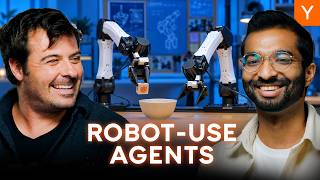
本訪談探討「機器人使用代理」概念,即通用模型能否控制不同機器人。訪談者介紹了 Waddle Labs 與 RoboCurve 的團隊,他們透過「程式碼為政策」、「在上下文學習」及「編譯技能」等技術,讓通用大模型具備執行物理任務的能力。
Stanford 線上課程 ENGR319 冬季 2025 年關於具身智慧的研討會,探討 AI 如何融入實體世界。
※ 摘要僅根據標題與說明
Stanford 線上課程 ENGR319 春季 2026 期關於可信自主性的研討會,探討 AI 在機器人領域的未來應用。
※ 摘要僅根據標題與說明
※ 摘要僅根據標題與說明
影片揭露具身智慧泡沫,指出 91% 收入來自科研表演而非真實工業場景。分析「數採中心」透過與地方國資合資建廠,以資料迴流形成財務迴圈。探討遙運算元據路線與 Scaling Law 能否移轉至具身領域的深層問題。
※ 摘要僅根據標題與說明
※ 摘要僅根據標題與說明
探討 AI 與機器人領域的「物理智慧」概念,分析其如何推動開源革命,並闡述四派力量之間的博弈與互動。
※ 摘要僅根據標題與說明
※ 摘要僅根據標題與說明
介紹 Stanford 的 Periodic Labs 團隊,他們利用 AI 結合自主實驗機器人,在 40,000 平方英尺的設施中閉環式地預測、合成並驗證新材料。
深入探討機器人觸覺技術的五條路徑,並剖析資料採集與模型整合的難點。內容指出,若直接接入模型反而會降低成功率,並揭示了一個能省十倍資料的新模態,但該技術仍受困於高成本與一致性挑戰。
※ 摘要僅根據標題與說明
探討了 AI 與人類心智的哲學關係,提出「柏拉圖式思維空間」的概念,認為複雜的數學模式與生物體之間的關係類似於數學模式與生物體生長之間的關係。
柯麗一鳴專訪 Physical Intelligence 柯麗一鳴,探討其開源機器人模型研究與產業格局。她負責強化學習方向,並分享從 π0 到 π*0.6 的技術細節。
※ 摘要僅根據標題與說明
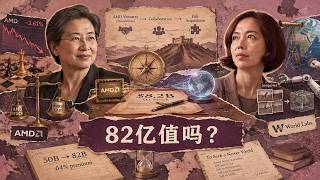
從 AMD 以 82 億美元全股票收購李飛飛創立的 World Labs 這一交易切入,分析市場對其估值溢價(7 個月從 50 億跳至 82 億)的質疑。
探討 AI 移民、意識偽裝與法律人格等新概念,分析人類是否會因信任轉移而失去對 AI 的控制權。
※ 摘要僅根據標題與說明
Sarah Guo 在影片中指出,AI 競爭已超越單純比拼模型大小,未來將是算力獨立與開放模型之間的博弈。
※ 摘要僅根據標題與說明
本訪談探討具身智慧中「手」的實現,蘇度科技強調需結合物理世界與操作能力。訪談者指出,從模擬到現實的遷移是關鍵,而零樣本抓取的成功率接近 100%。訪談還分析了矽谷的競爭格局,認為軟硬結合與生態系統構建是未來趨勢。
※ 摘要僅根據標題與說明
Stanford 線上課程,探討如何利用幾何知識提升機器人學習效能。
※ 摘要僅根據標題與說明
※ 摘要僅根據標題與說明
本紀錄介紹 Xie Chen 關於 AI 與機器人資料的專題,涵蓋歷史、現狀、金字塔結構及實作方法,內容聚焦於資料領域的基礎與應用。
※ 摘要僅根據標題與說明
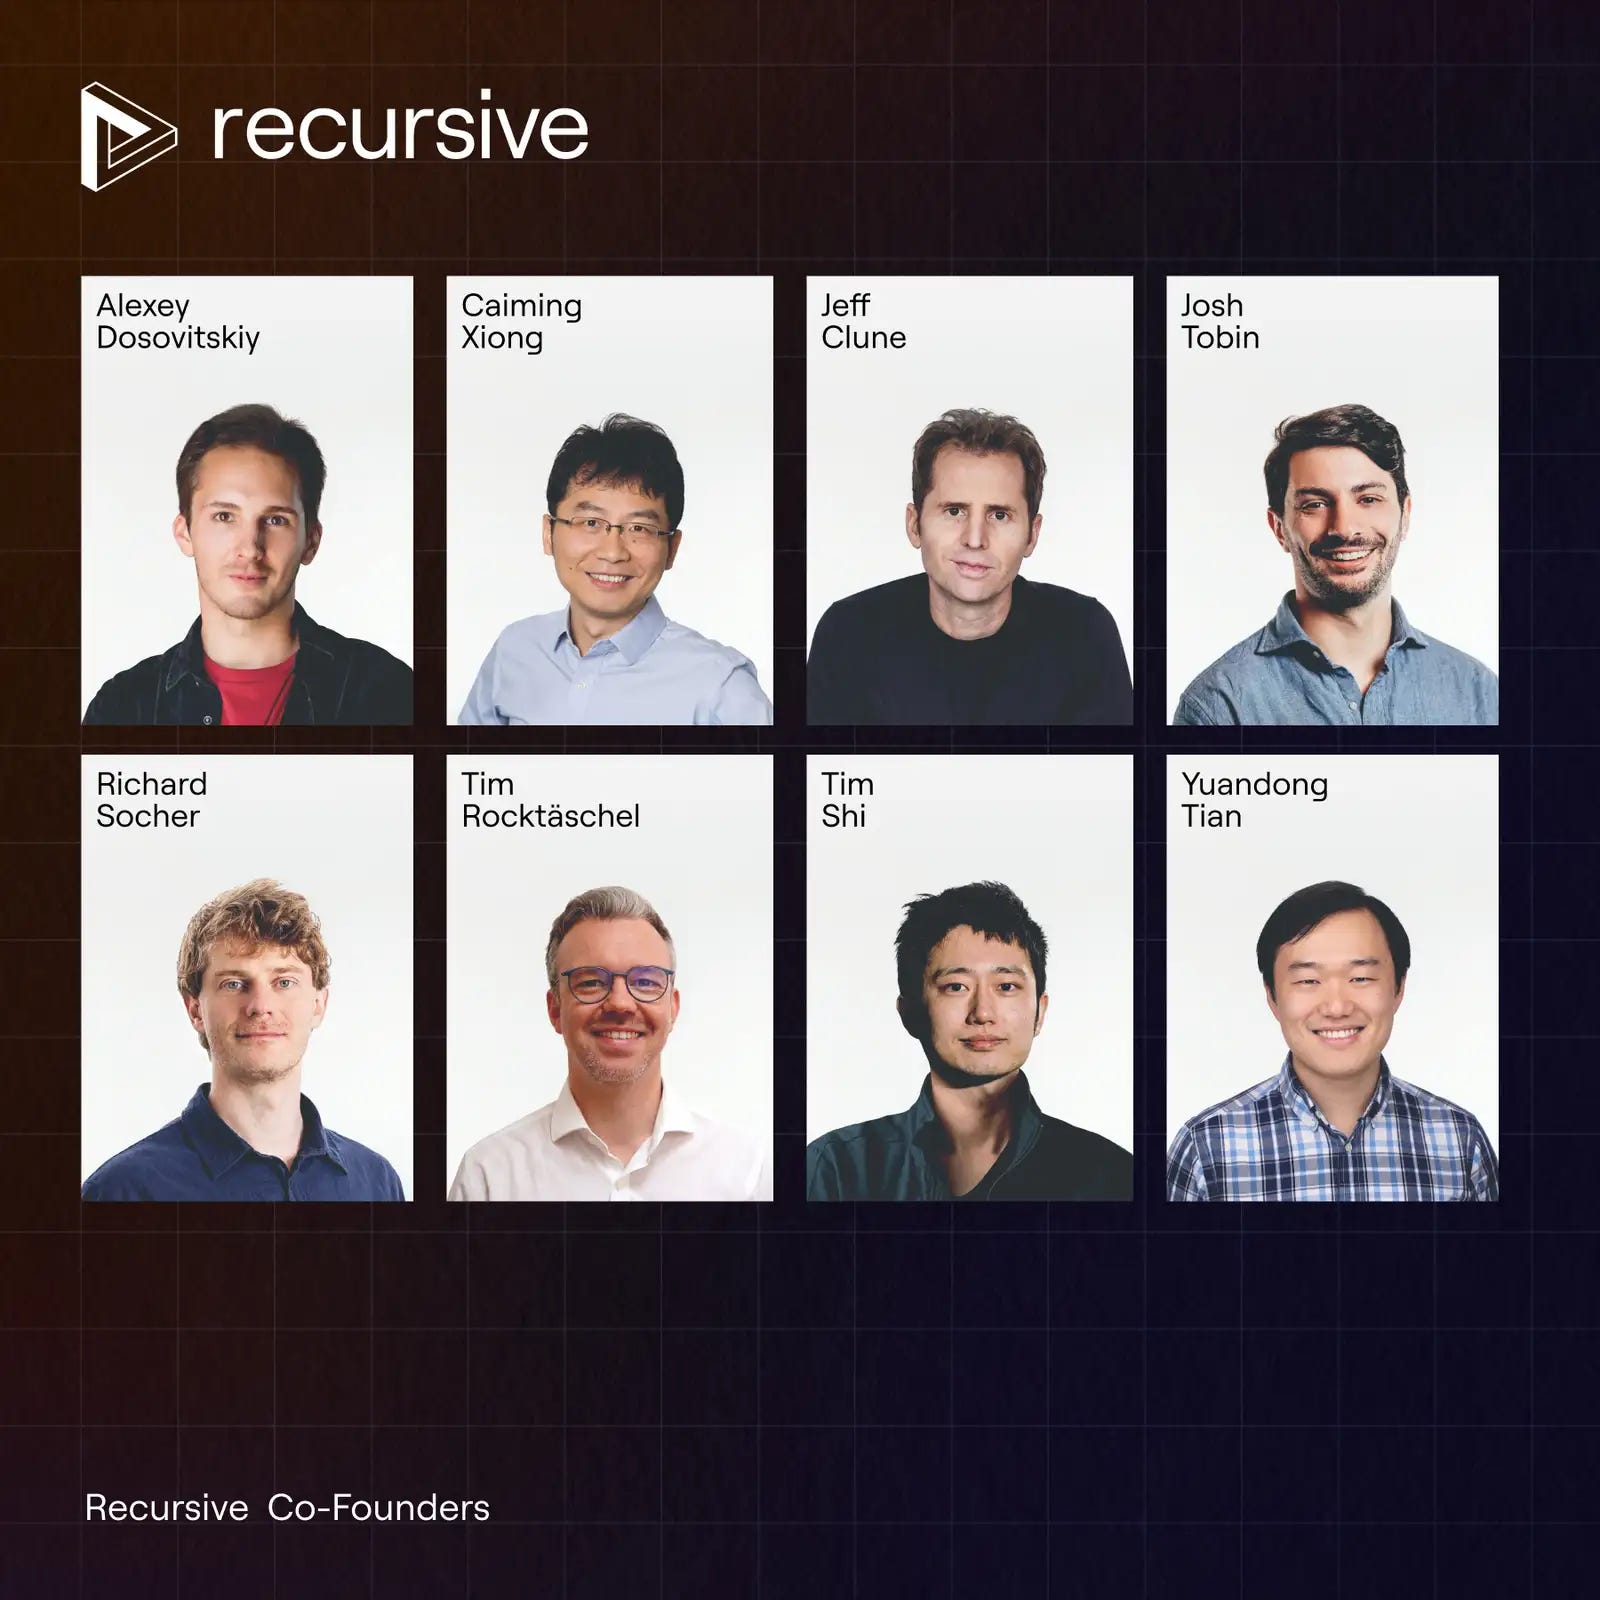
Richard Socher 創立 Recursive 公司,致力於構建能自我提升的超智慧系統。他提出「發明機」概念,旨在加速 AI 研究並解決科學與能源等關鍵問題。
※ 摘要僅根據標題與說明
介紹 GPT-6 Astra 模型,指出其 AI 能力已超越人類,具備強勁的 3D 建模與程式碼撰寫能力,甚至能處理複雜的機器人應用與資安挑戰。
※ 摘要僅根據標題與說明
※ 摘要僅根據標題與說明
介紹了何小彭如何從零開始打造機器人 IRON,並分享了其創始過程中的關鍵時刻與重大賭注。
※ 摘要僅根據標題與說明
※ 摘要僅根據標題與說明
英偉達Jim Fan 在演講中宣告 VLA 路徑過時,提出以世界動作模型(WAM)為核心的新正規化。WAM 透過「底層同構」策略,用人類第一人稱影片替代遙運算元據,並發現了靈巧操作的神經縮放定律,預測 2040 年前可實現物理自動研究。
介紹了三個主要研究:一是利用社會工程學測試 AI 如何「規避規則」,二是 Anthropic 在 2026 年出現的程式碼複利式自我改進跡象,三是訓練無人機在真實世界中超越人類飛行員的實戰案例。
本訪談探討了 Lila Sciences 的 AI 實驗室概念,該實驗室透過自動機器人與大模型,在 10 萬兆字元的資料庫中進行實驗。
※ 摘要僅根據標題與說明
本訪談探討具身智慧投資現狀,兩位資深投資人分析中美市場差異與商業化挑戰。他們指出,儘管技術熱潮,但實際訂單與規模化落地仍面臨嚴峻困難,需警惕過度樂觀的泡沫。
※ 摘要僅根據標題與說明
探討太空成為 AI 最便宜儲存地、地球能源挑戰、人形機器人製造、xAI 與 DOGE 等議題。
※ 摘要僅根據標題與說明
矽谷 101 播客探討 CES 展上人形機器人熱潮,傅盛指出硬體難以遵循摩爾定律,商業化需從垂直場景逐步打磨。雖然展會未見泛化突破,但中國品牌正以成熟姿態參與全球消費電子舞台,出海者應尊重當地渠道與文化差異,建立長期信任。
※ 摘要僅根據標題與說明
Google 資深工程師譚捷接受 Zhang Xiaojun Podcast 專訪,探討其對機器人、跨本體、世界模型及 Gemini Robotics 1.5 的見解。
※ 摘要僅根據標題與說明
依發布時間
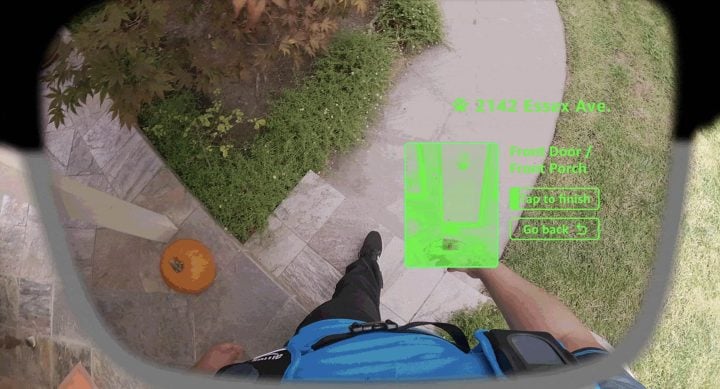
亞馬遜計畫讓配送員戴智慧眼鏡持續拍攝周遭環境以輔助 AI 配送,雖能提升效率但可能引發隱私爭議。由於顧客無法查閱或拒絕拍攝,且系統將資料用於街區資訊與自動化訓練,引發外界對監控與資料使用的疑慮。
John Lindquist 介紹 Jev 這個決策引擎,強調它與聊天機器人不同,能根據任務自動選擇最佳路徑。他展示了八個例項,包括即時語音待辦事項、資料去重、AI 路由、棋盤對弈、多階段分類、多代理協同等,證明低成本可讓原本不切實際的創…
從 AMD 以 82 億美元全股票收購李飛飛創立的 World Labs 這一交易切入,分析市場對其估值溢價(7 個月從 50 億跳至 82 億)的質疑。
零售業面臨嚴重庫存失準,H&M 透過匯入 GreyOrange 的 AI 庫存管理系統,將實體門市轉化為動態「庫存熱力圖」。該系統結合 RFID 讀取器與智慧試衣鏡,能即時定位商品位置並串聯銷售資料,協助店員快速補貨與最佳化架位。
介紹 Stanford 的 Periodic Labs 團隊,他們利用 AI 結合自主實驗機器人,在 40,000 平方英尺的設施中閉環式地預測、合成並驗證新材料。
探討了 AI 與人類心智的哲學關係,提出「柏拉圖式思維空間」的概念,認為複雜的數學模式與生物體之間的關係類似於數學模式與生物體生長之間的關係。
透過德州奧斯汀實地體驗 Cybercab 無人駕駛計程車,回顧特斯拉 FSD 十三年的進化歷程。從三晶片主機板到雙晶片的反覆調整,再到移除雷達開啟「作戰模式」,內容深入探討了 FSD 在成本、算力與個人判斷間的博弈,以及其如何從數百萬輛量…
※ 摘要僅根據標題與說明
本訪談探討「機器人使用代理」概念,即通用模型能否控制不同機器人。訪談者介紹了 Waddle Labs 與 RoboCurve 的團隊,他們透過「程式碼為政策」、「在上下文學習」及「編譯技能」等技術,讓通用大模型具備執行物理任務的能力。
影片揭露具身智慧泡沫,指出 91% 收入來自科研表演而非真實工業場景。分析「數採中心」透過與地方國資合資建廠,以資料迴流形成財務迴圈。探討遙運算元據路線與 Scaling Law 能否移轉至具身領域的深層問題。
※ 摘要僅根據標題與說明
MIT 媒體實驗室 Cyrus Clarke 將 AI 具象化為一個可互動的機器人,透過影片讓讀者體驗 AI 如何思考與行動。
※ 摘要僅根據標題與說明
Jason Ma 解釋了為何機器人演示容易,但實際應用中的可靠性卻極難達成。
※ 摘要僅根據標題與說明
探討機器人技術近 70 年未突破的困境,並介紹 Skild AI 如何透過 AI 解決此問題。
※ 摘要僅根據標題與說明